진공 및 자기 환경용 로터리 피에조 LEGS® 모터
비자기 및/또는 진공 환경을 위한 50mNm 토크 출력 버전입니다. 비자기 버전은 내장형 인코더 또는 고객 인코더 맞춤화를 위한 확장 샤프트와 함께 제공됩니다.
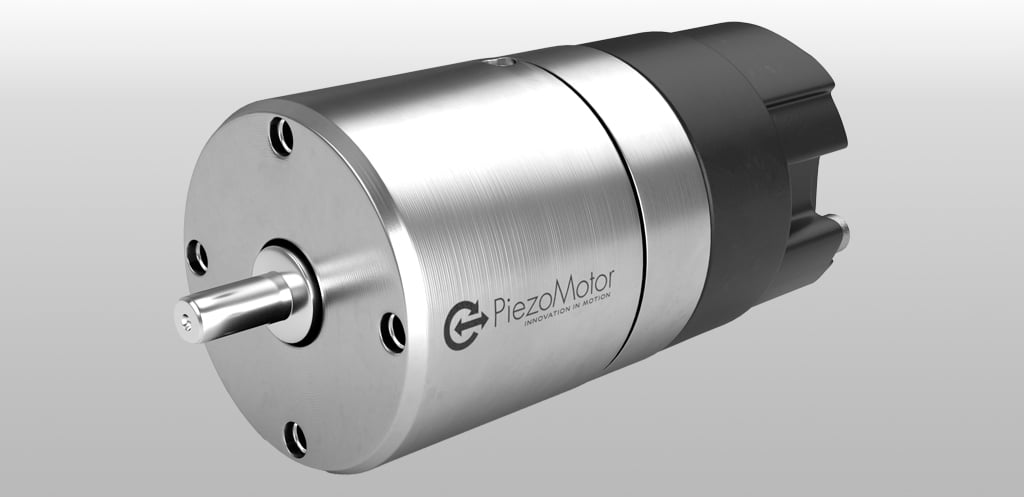
인코더가 내장된 로터리 피에조 모터와 50mN, 토크 출력
- 진공 환경과 호환 가능
- 비자성
- 내장 인코더
- 50mNm 토크 출력
- 자동 잠금
- 반발 없음
진공 및 자성 환경용 Piezo LEGS® 로터리 모터
다이렉트 드라이브와 50mNm의 토크 출력을 갖춘 로터리 피에조 LEGS®입니다. i는 0.2mrad(0.01°)의 폐쇄 루프 분해능을 제공하는 반면, 개방 루프 분해능은 마이크로라디안 미만입니다. 완전 강제 전원 차단 잠금은 설계에 내재된 안전 기능으로 진공 및 자기 환경을 위해 설계되었습니다.
LR23-50 mNm 제품 포트폴리오
- 인코더 포함
- 인코더 미포함
- 인코더 미포함 및 확장 샤프트 포함
Piezo LEGS® LR23-50 사양
|
유형 |
비자성(C) | 비자기(C), 연장 샤프트 | 비자기(C), 인코더 | 비자기 진공(D) | 비자성 진공 (D), 외부 샤프트 |
| 지름 | 23 mm | ||||
| 각도 범위 | 360° | ||||
| 속도 범위 (Rhomb 기준, 무부하, 20°C, 드라이버에 따라 다름) |
0–160 (0–22.9 rpm) °/s |
||||
| 스텝 각도, 풀 스텝 @ Delta, 무부하, 20°C |
550 µrad | ||||
| 모터 분해능 (개루프, 8192 마이크로스텝) | <1 µrad | ||||
| 내장 인코더 | 아니요 | 네 | 아니요 | ||
| 인코더 유형 | 해당 사항 없음 | 광학 | 해당 사항 없음 | ||
| 인코더 인터페이스 | 해당 사항 없음 | 직교, 증분 | 해당 사항 없음 | ||
| 인코더 해상도 | 해당 사항 없음 | 0.383 (16384 카운트) mrad | 해당 사항 없음 | ||
| 스톨 토크 | 50 mNm | ||||
| 유지 토크 | >50 mNm | ||||
| 권장 작동 범위 | 0~25 mNm | ||||
| 진공 | 아니요 | 10-7 토르 | |||
| 최대 작동 전압 | 48 V | ||||
| 전력 소비량 | 6 mW/Hz | ||||
| 축 하중, 최대 – (방사형), 장착면에서 6.5 mm |
5 N | ||||
| 축 하중, 최대 – 축방향 | 2 N | ||||
| 샤프트 압입력, 최대 | 5 N | ||||
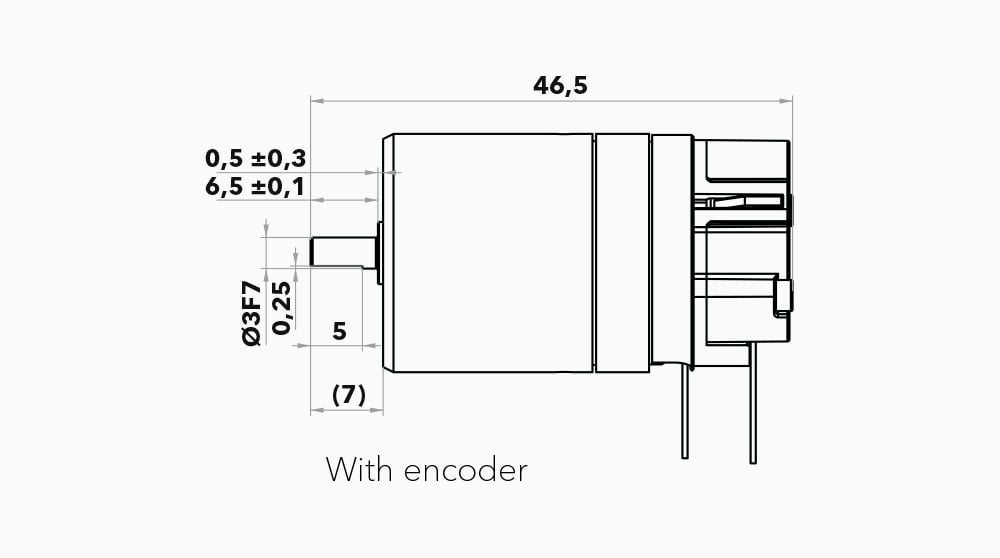
| 기계적 치수: 길이 × 직경 (축 포함) | 34.7 × 23 mm | 37.7 × 23 mm | 46.5 × 23 mm | 34.7 × 23 mm | |
| 무게 | 65 g | 68 g | 80 g | 65 g | 70 g |
| 커넥터 모터 | JST BM05BSRSS-TB | 케이블 포함, 드라이버에 따라 다름 |
납땜 케이블 (JST 05SR-3S) |
||
| 모터 하우징의 재질 | 비자성 | ||||
| 작동 온도 | -20 ~ +70 ºC | ||||
| 보관 온도 | -20 ~ +70 ºC | ||||
| 제어 | 개방 루프 또는 폐쇄 루프 | ||||
| 평생 | 25 mNm, 1 atm 및 25°C 조건에서 2,5×10⁹ wfm-스텝 | ||||
| 최대 가속도 | 800 Hz/ms | ||||
| 목차 | 해당 사항 없음 | 네 | 해당 사항 없음 | ||
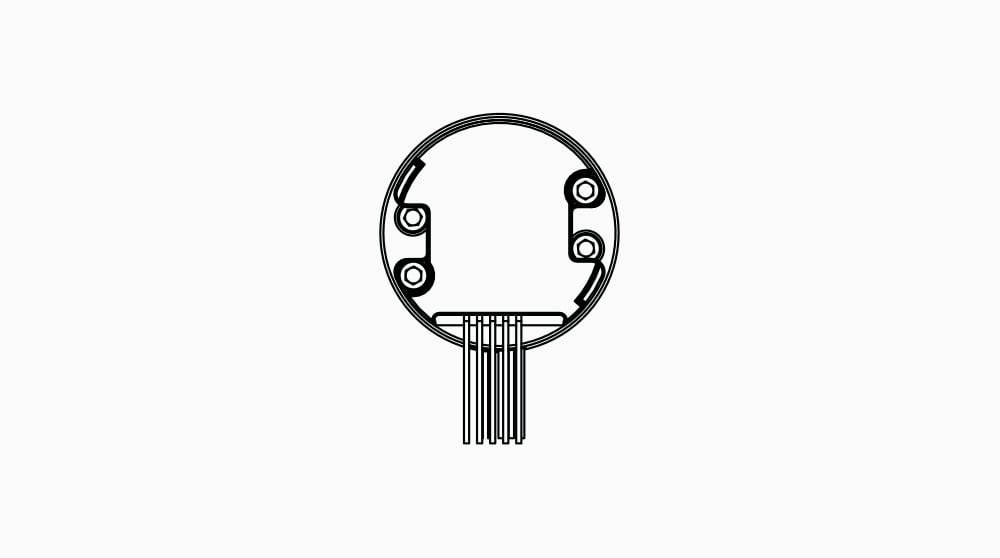
주요 치수 Piezo LEGS® LR23-50
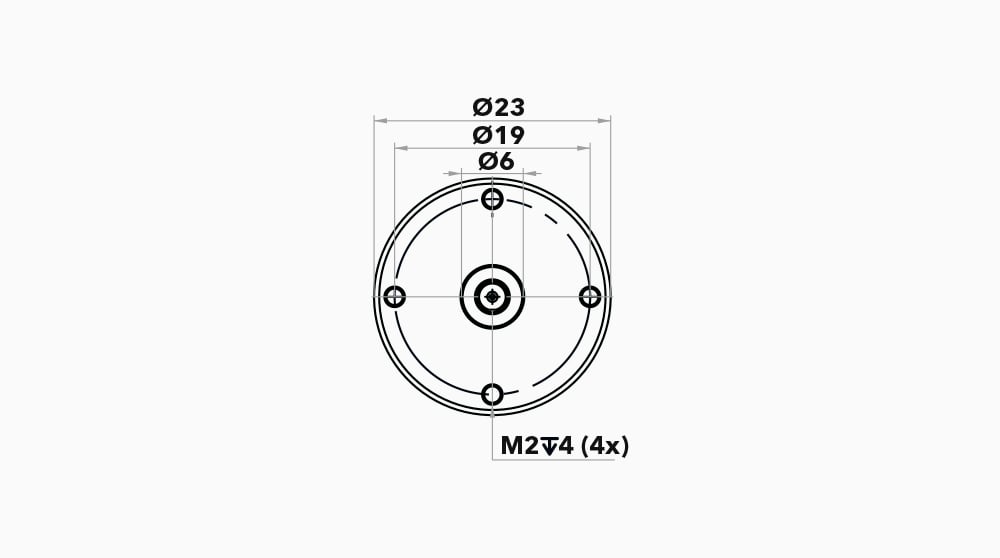
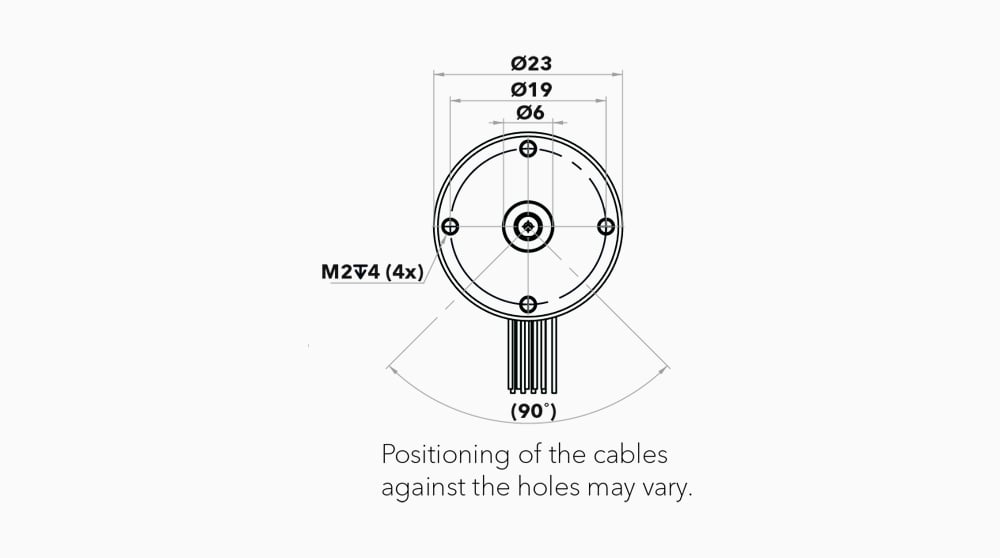
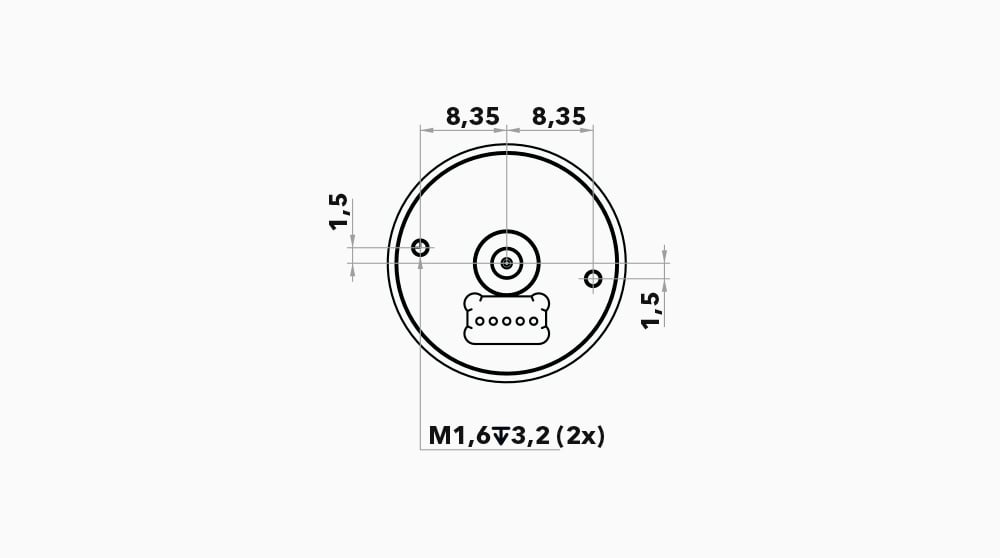
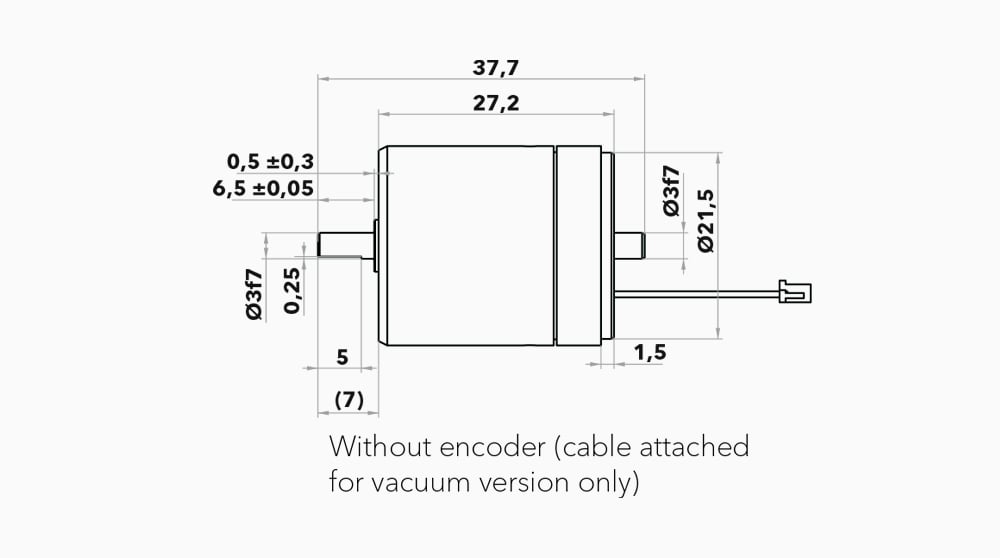
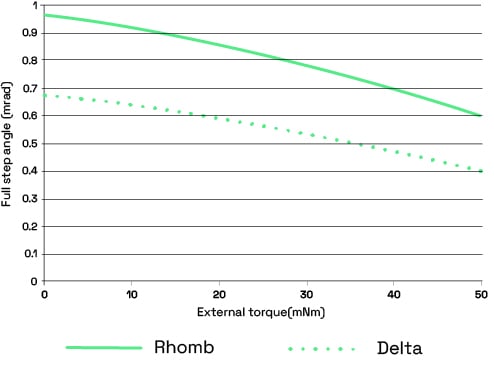
모터 성능
파형 마름모(채워짐) 및 파형 델타(점선)를 사용한 모터 성능. 전체 스텝 길이는 다리가 한 걸음(즉, 한 파형 주기 동안)을 완전히 걸을 때 구동봉이 움직이는 평균 거리입니다.
참고: 0.5μm의 표준 편차 σ를 고려해야 합니다.
일반적인 값은 20ºC에 대해 제공됩니다.
20ºC 무부하 시 모터 속도
|
파형
|
최대 주파수(Hz)
|
속도 범위(mm/s)
|
|
델타
|
3000
|
0-19 rpm(0-114°/s)
|
|
Rhomb |
0-27rpm(0-160°/s)
|
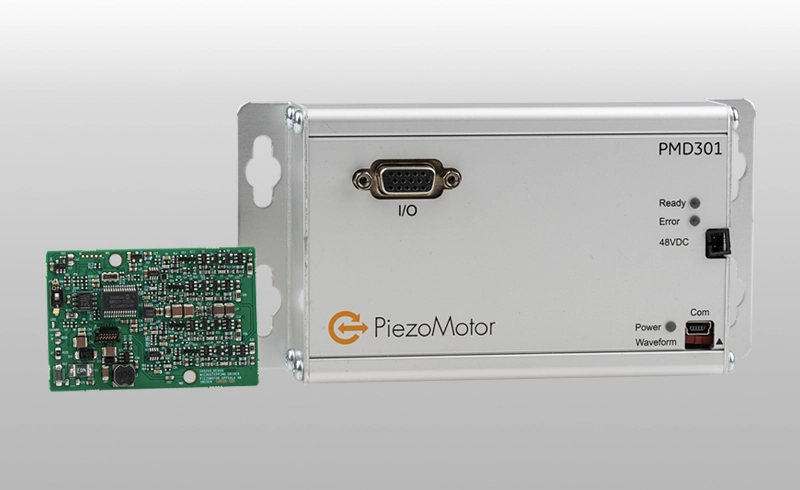
모터 제어
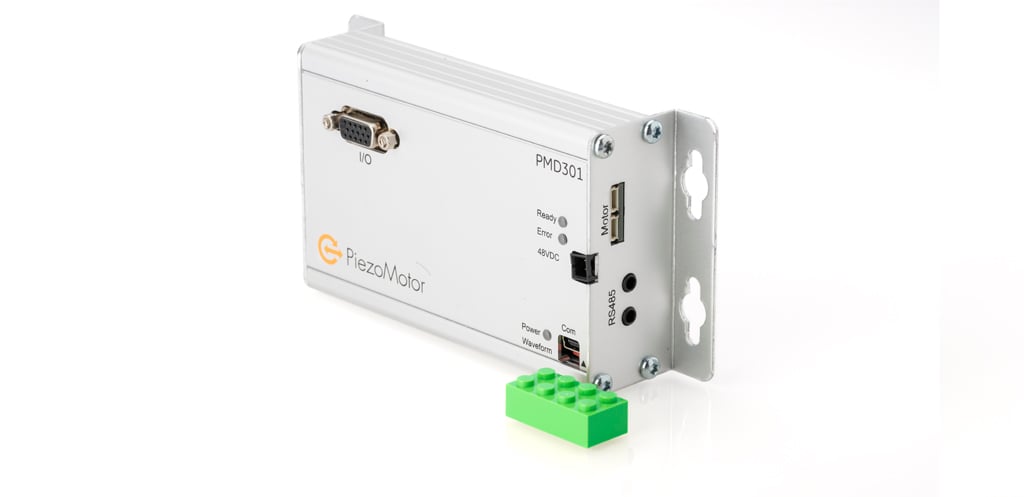
당사의 모터 제어 장치는 다양한 모델로 제공되며, 실험실용은 물론 OEM 장비에 통합할 수 있는 컨트롤러와 증폭기를 갖추고 있습니다.
또한 자체 드라이버 전자 장치를 제작하고자 하는 고객을 위해 드라이버 라이선스를 제공할 수 있습니다.
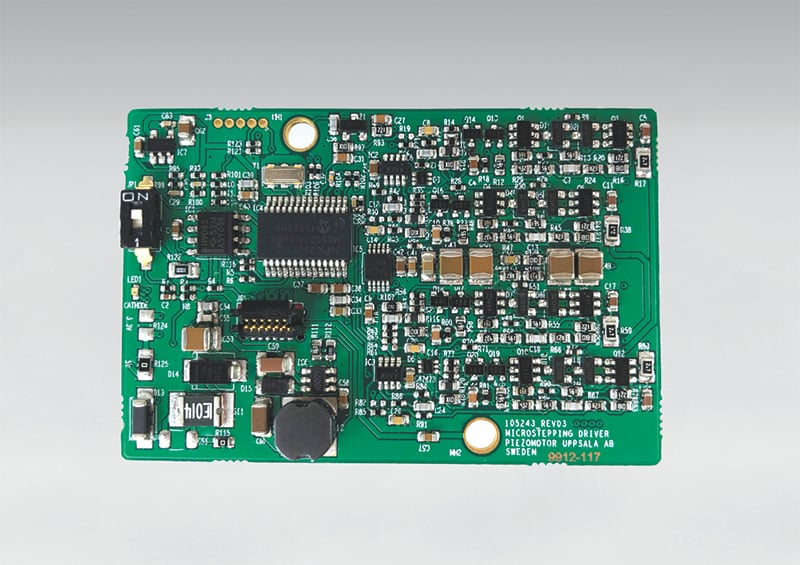
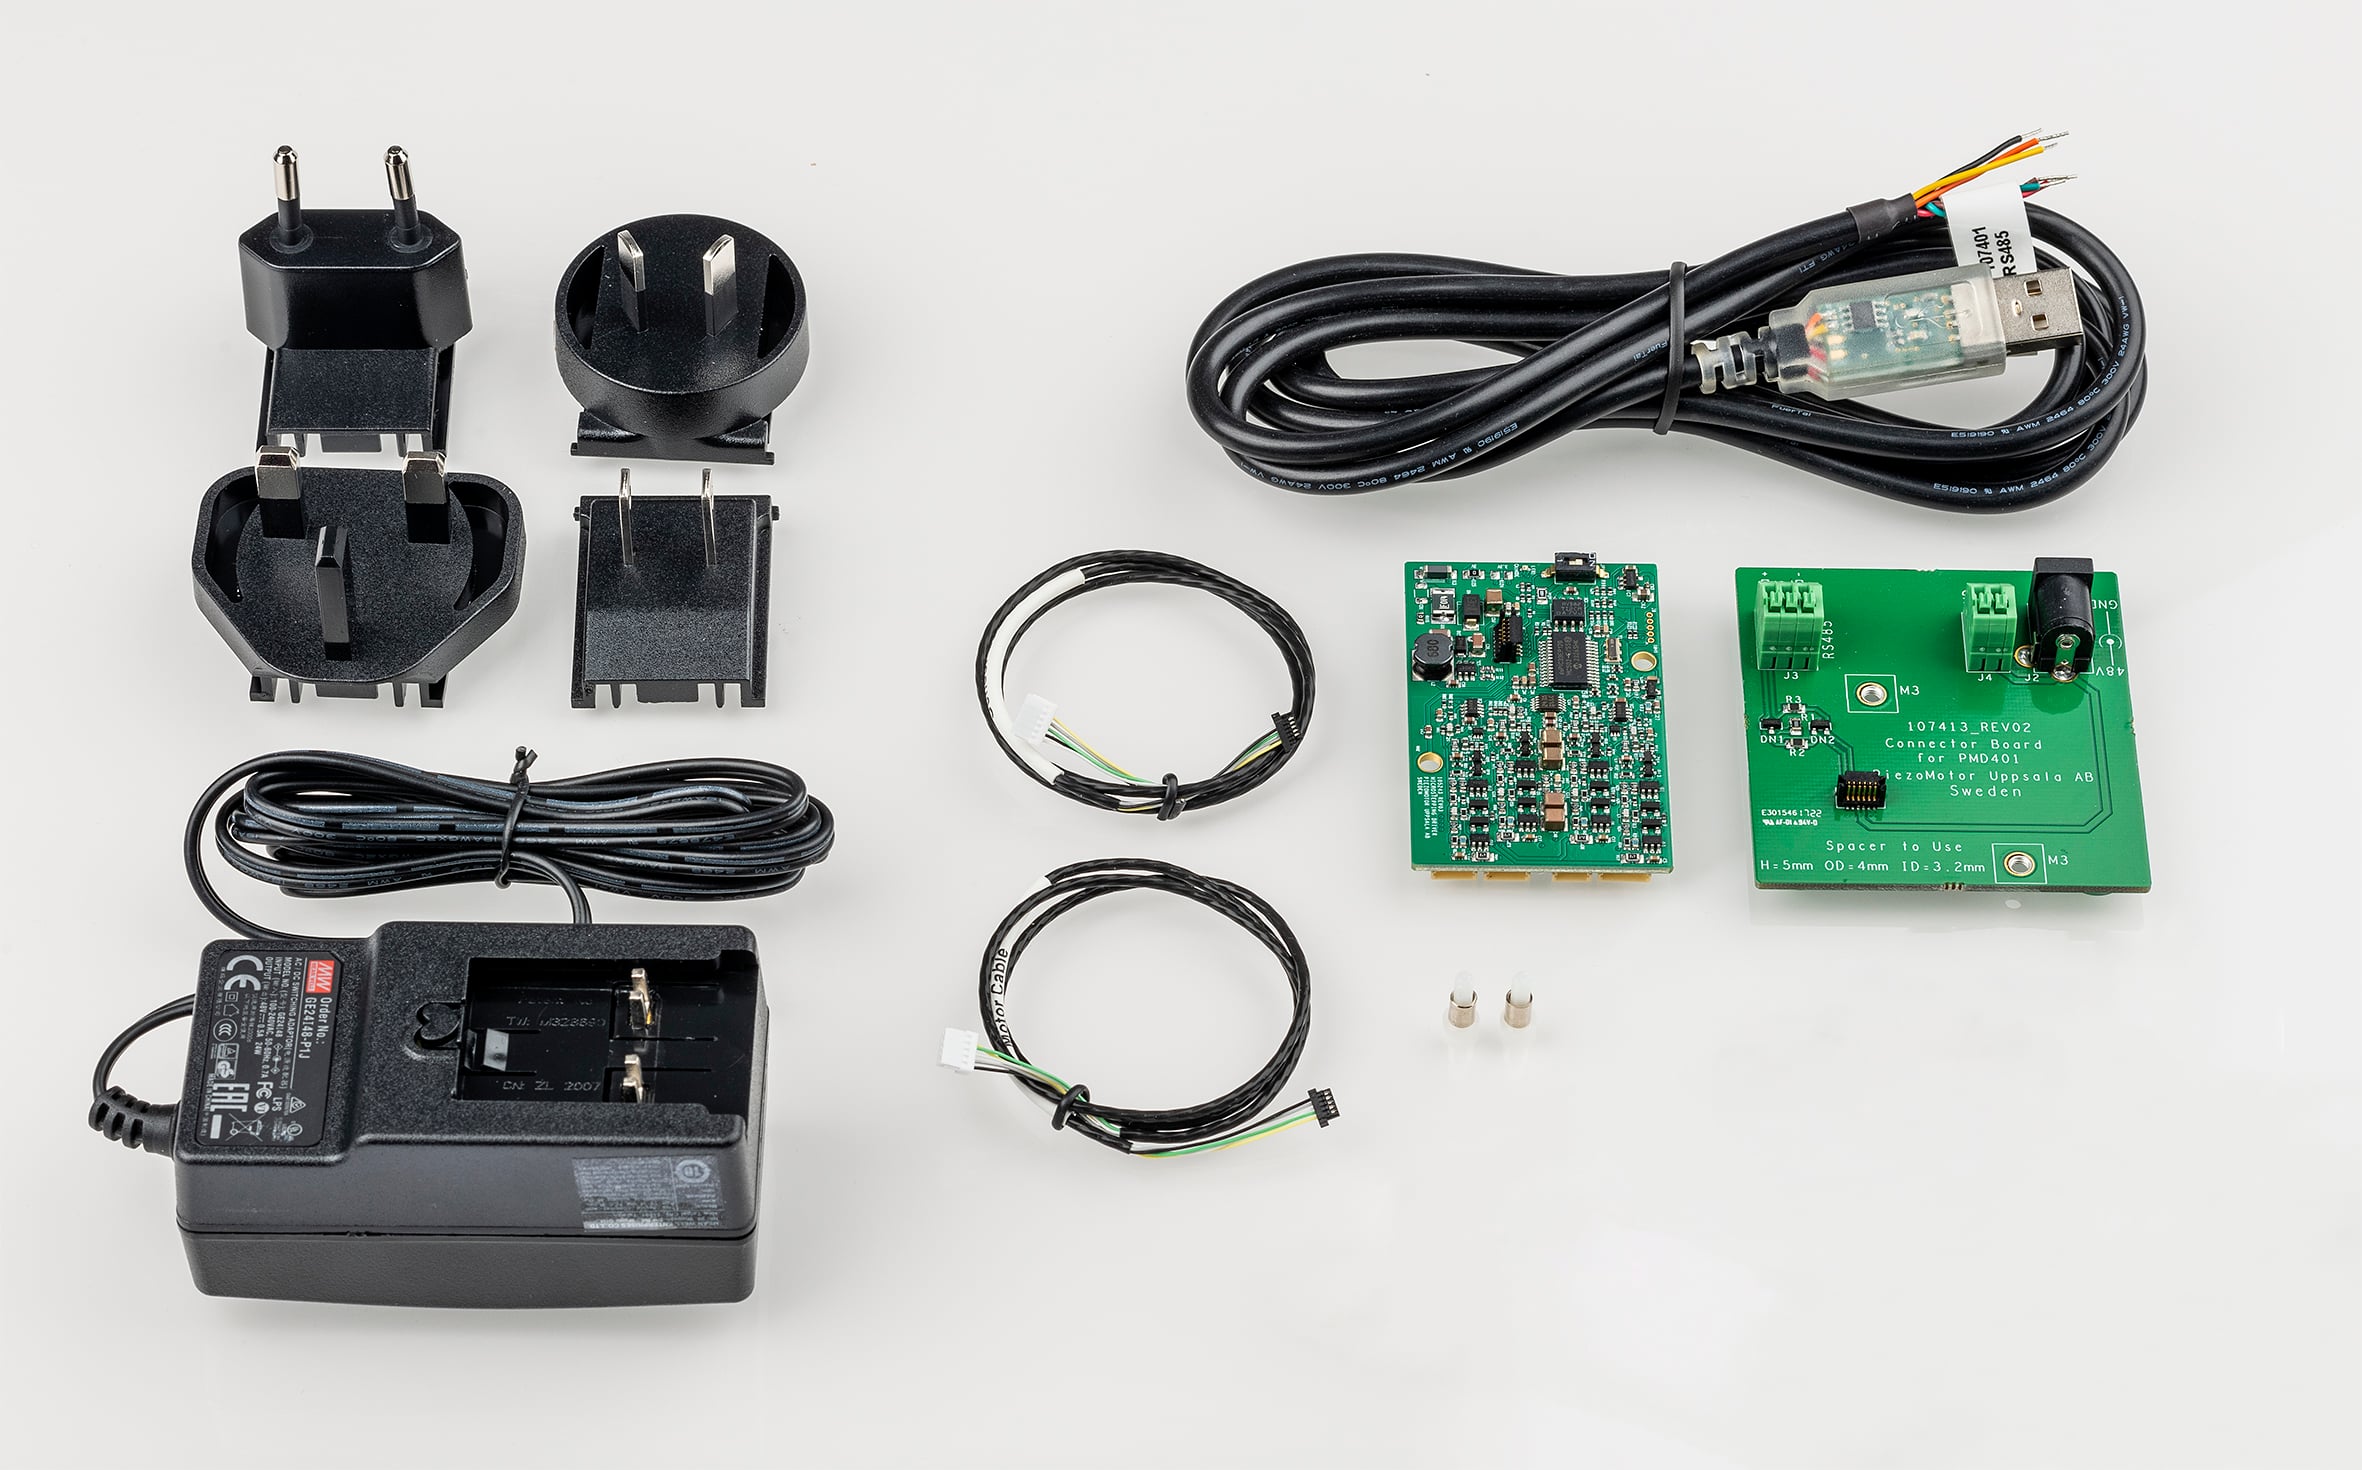
스타터 키트
당사의 스타터 키트는 평가를 간소화하고 개발을 가속화하도록 설계되었습니다. 다양한 구성으로 제공되며, 선택한 모터 플랫폼의 테스트 및 통합을 시작하는 데 필요한 모든 것을 제공합니다.
각 키트에는 모터 평가에 필요한 구성품이 포함되어 있습니다.