Piezo LEGS® ロータリー, 80mNm トルク
通常環境用の80mNmトルク出力バージョン。エンコーダ内蔵、またはお客様のエンコーダカスタマイズのための延長シャフト付き。
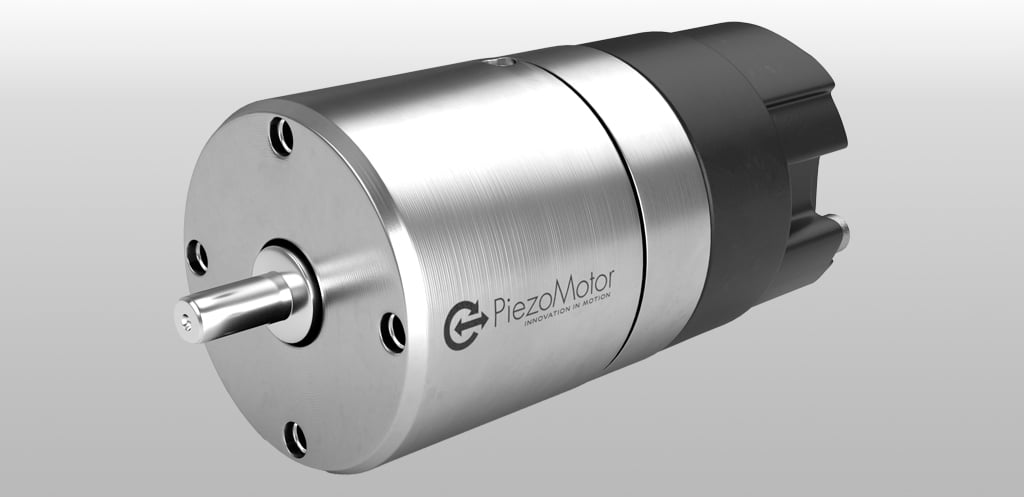
ロータリー (エンコーダ内蔵、トルク出力80mN)
- ロータリー 駆動
- 内蔵エンコーダ
- トルク出力80mNm
- 自動ロック
- バックラッシュなし
Piezo LEGS® ロータリー
これは当社のロータリー Piezo LEGS®、ダイレクトドライブ方式を採用し、80mNmのトルク出力を有します。iはクローズドループ .2 mrad(0.01°)を実現し、オープンループ分解能はサブマイクロラジアンレベルです。推力 設計に内在する安全機能です。真空環境および磁気環境での使用には設計されていません。
LR23-80製品ポートフォリオ
- エンコーダ付き
- エンコーダなし
- エンコーダなし、延長シャフト付き
仕様Piezo LEGS®
| 種類 | 標準 (A) | 標準(A)、エクステンションシャフト | 標準 (A)、エンコーダ |
| 直径 | 23mm | ||
| 角度範囲 | 360° | ||
| 回転数範囲(Rhomb、無負荷、20 °C、ドライバに依存) | 0~160(0~21.9 rpm)°/s | ||
| 最大動作周波数(ドライバに依存) | 2.5 kHz | ||
| ステップ角、フルステップ @ デルタ、無負荷、20 °C | 550 µrad | ||
| モーターの分解能(開ループ、8192microsteps ) | <1 µrad | ||
| 内蔵エンコーダ | いいえ | はい | |
| エンコーダタイプ | N/A | 光学 | |
| エンコーダインターフェース | N/A | 直交、インクリメンタル | |
| エンコーダ精度 | |||
| エンコーダ分解能 | N/A | 0.383 (16384 カウント) mrad | |
| ストールトルク | 80 mNm | ||
| 保持トルク | >80 mNm | ||
| 推奨動作範囲 | 0~40 mNm | ||
| 最大動作電圧 | 48 V | ||
| 消費電力 | 6 mW/Hz | ||
| シャフト荷重(最大)-ラジアル:6.5mm (取付面からの距離) | 3 N | ||
| シャフト荷重(最大) – 軸方向 | 2 N | ||
| 軸の圧入推力, 最大 | 5 N | ||
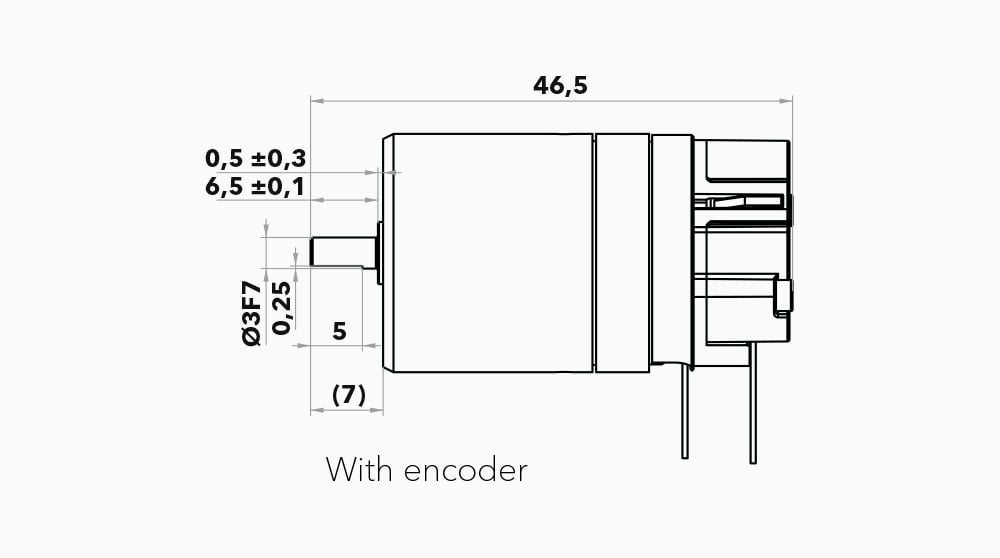
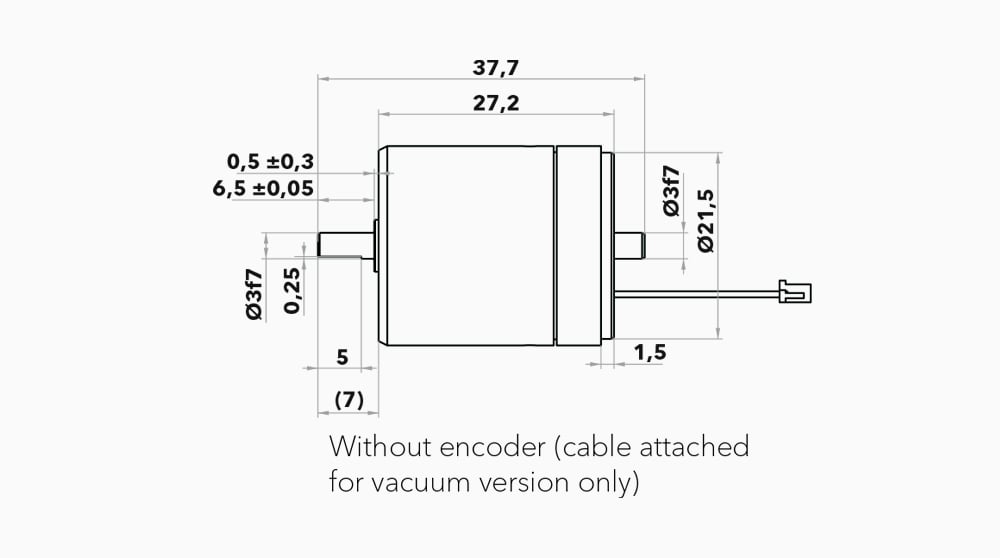
| 機械的寸法:長さ × 直径(シャフトを含む) | 34.7 × 23mm | 37.7 × 23mm | 46.5 × 23mm |
| 重量 | 65 g | 68 g | 80 g |
| コネクタモーター | JST 05SR-3S 付きはんだ付け済みケーブル | ケーブル接続済み、ドライバーに依存 | |
| モーターハウジングの材質 | ステンレス鋼 | ||
| 動作温度(推奨) | -20 ~ +70 ℃ | ||
| 保管温度 | -20 ~ +70 ℃ | ||
| 制御 | 開ループ、あるいはクローズドループ | ||
| 製品寿命 | 40 mNm、1気圧、25 ºCの条件下で2.5×10⁹ wfmステップ | ||
| 最大加速度 | 800 Hz/ms | ||
| 目次 | N/A | はい | |
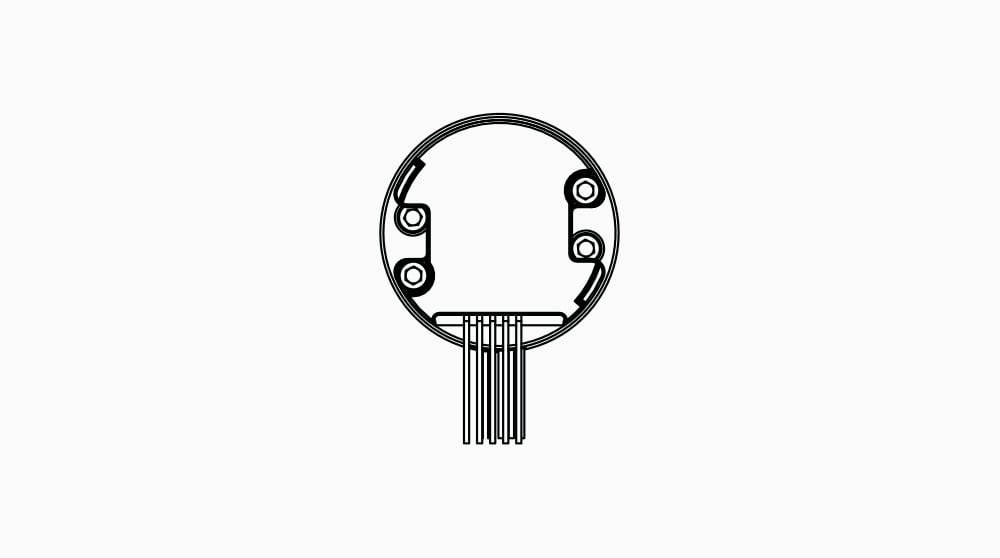
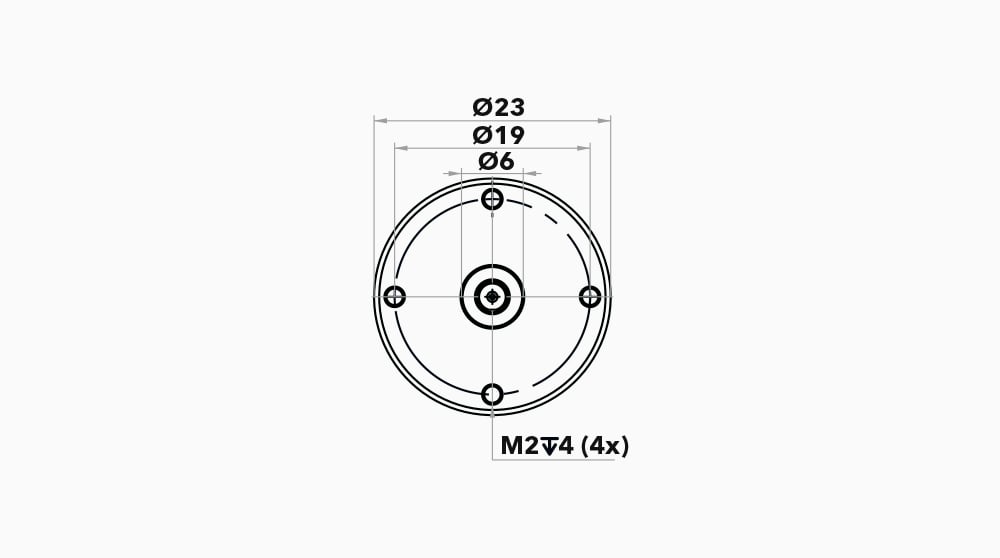
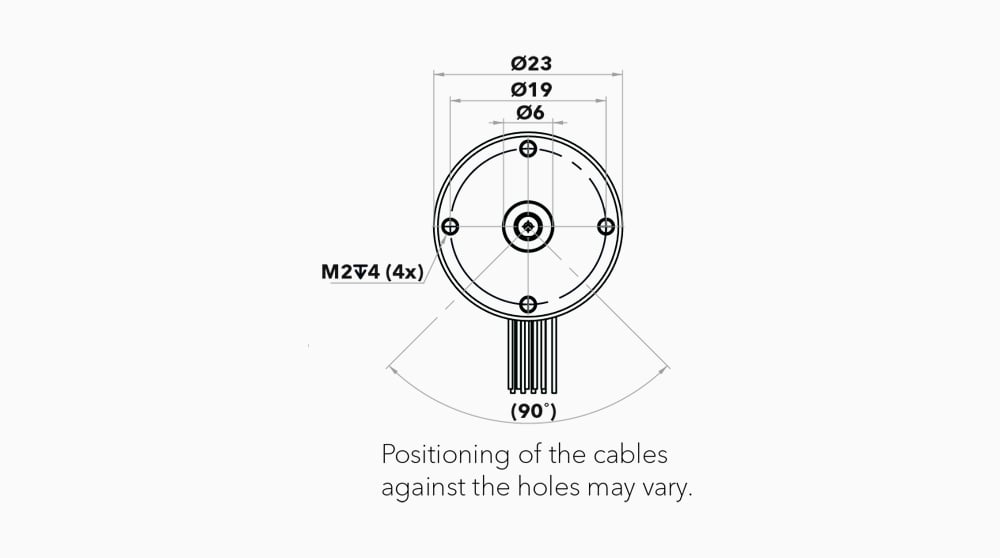
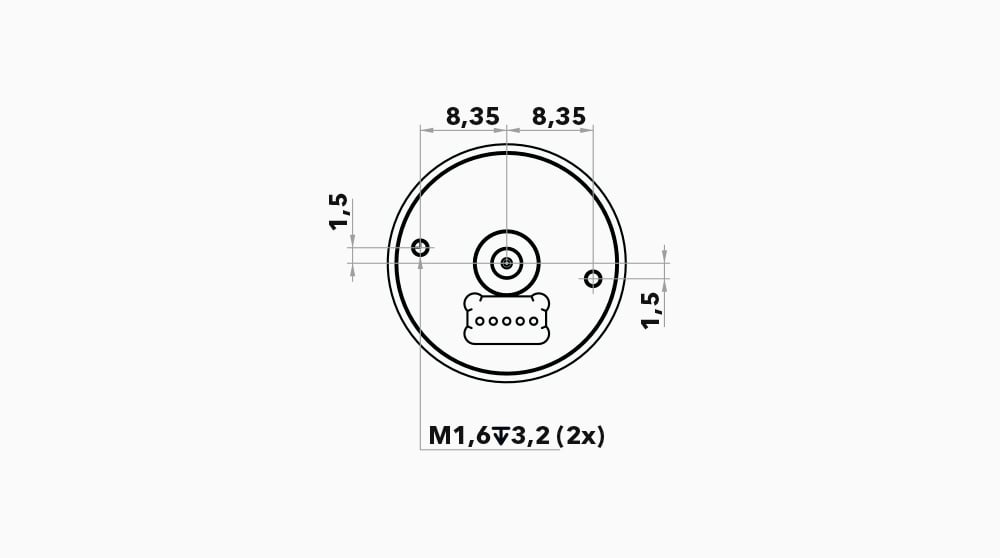
主要寸法 LR23-80
モーター性能
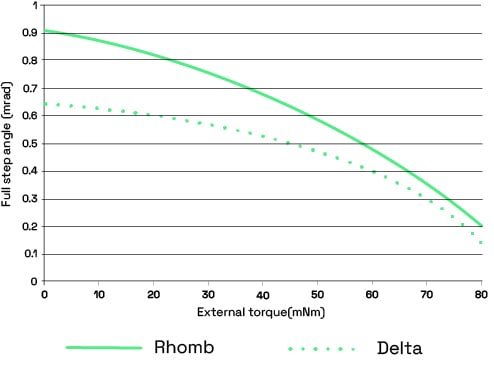
Rhomb波形(実線)とDelta波形(点線)によるモーター特性。フルステップ長とは、脚が1フルステップ(すなわち波形1サイクル)したときのドライブロッドの平均移動距離。
注:標準偏差σは0.5μmを考慮する必要がある。
標準的な値は20℃での値である。
無負荷時モーター回転数
|
波形
|
最大周波数 (Hz)
|
速度範囲 (mm/s)
|
|
Delta
|
3000
|
0~19rpm(0~114°/秒)
|
|
Rhomb |
0-27 rpm (0-160°/s)
|
モーターの制御
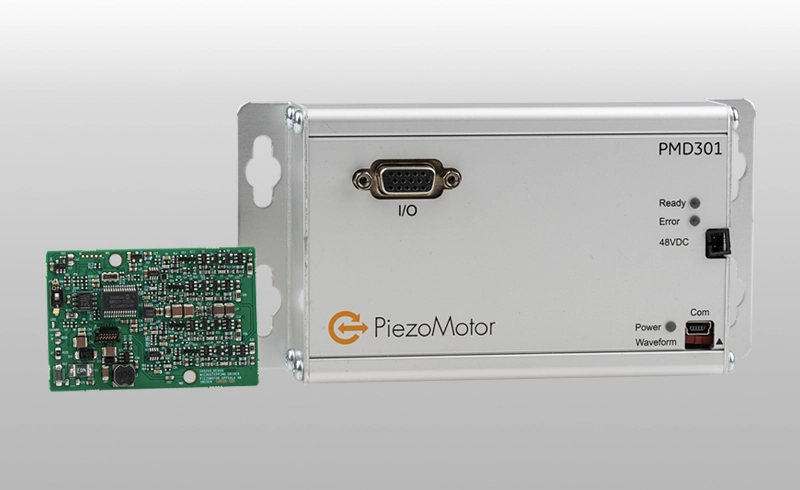
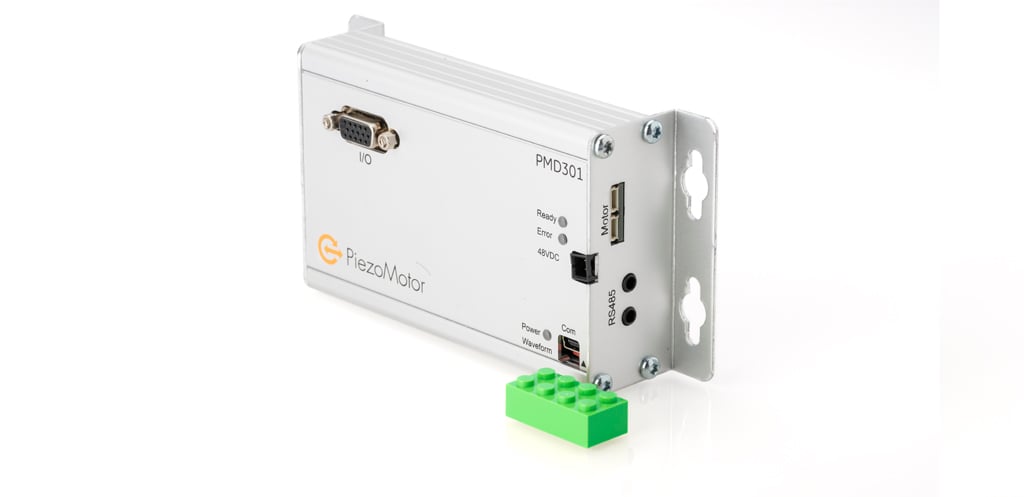
当社のモーター制御ユニットには、実験室用やOEM機器への組み込み用など、さまざまなタイプのコントローラやアンプを備えたモデルが多数用意されています。
また、独自のドライバー用電子機器を自社で開発したいお客様には、ドライバーのライセンス供与も可能です。
スターターキット
当社のスターターキットは、評価を簡素化し開発を加速するよう設計されています。複数の構成で提供され、選択したモータープラットフォームのテストと統合を開始するために必要なすべてを提供します。
各キットには、モーターを評価するために必要な部品が含まれています。